AI-Native 系列 · 智能体系统的控制
调速器
1 分钟速览——你会收获什么
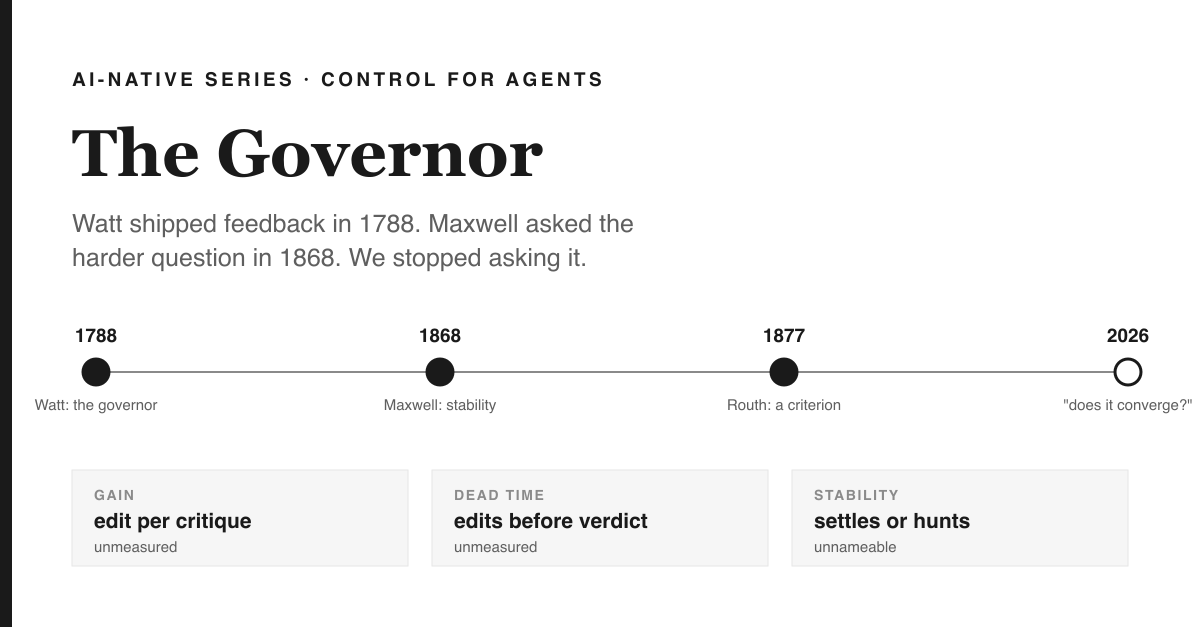
这是本季的核心。反馈已经 238 年了;稳定性分析 已有 158 年;可判定的判据是 149 年前的成果。开创性论文曾被冷落八十年,这对任何想给新学科命名的人都是警示。真正值得带走的,是一种诊断思路:像 C, A, C, A 这样的评分序列,并不是评估器坏了,而是振荡——修正幅度对延迟来说太大——三种标准补救法(减小增益、加阻尼、缩短死区时间)几乎没有哪个智能体框架能让你调。你会带走两个今晚就能自己测的数字,还有一个坦诚的悬而未决:目前还没人给 LLM 循环写出稳定性判据。
冷开场
1788 年。一台蒸汽机,两个铁球在杠杆上飞快旋转。发动机越快,离心力就把铁球甩得越远,连杆顺势关小蒸汽阀,发动机随即降速。速度慢下来,铁球下垂,阀门又打开,转速重新爬升。
没人用一句话告诉它“目标转速是多少”。调节 本身 就是机制。大家通常把功劳归给 Watt,但其实他并不是发明人——Thomas Mead 早在 1787 的英国专利第 1628 号里,就已经把提升张紧器和离心摆结合到了一起,而 Watt 自己从未为调速器申请过专利。这反而说明问题更深远:这个结构的历史,比那著名的年份还要久远。
八十年后,一位物理学家重新审视了这台装置,提出了一个此前没人问过、而你的智能体系统到今天也还无法表达的问题。
十九世纪的关键追问
[DEF] James Clerk Maxwell 的 On Governors(Maxwell, 1868,发表于《皇家学会会刊》)被公认为控制理论领域的第一篇重要论文。它的贡献不是“用反馈”——Watt 早在 1788 年就做到了。Maxwell 真正的突破,是把调速器建模为微分方程,并提出了这样一个问题:在什么条件下,修正会收敛,而不是振荡或失控.
这就是稳定性,这是和“能不能用”完全不同的另一类问题。
[EVIDENCE] 这里的重点其实是论文的反响,这点我在本季初稿里写错了。那个“被忽视了八十年,直到 Wiener 在 1948 年拯救它”的顺口故事,其实并不成立,下面这段就能推翻它:Routh 在 1874,也就是六年后,就发表了关于 Maxwell 问题的首批成果,并凭此获得了 1877 年 Adams 奖,这个奖题正是 Maxwell 提出、并由 Maxwell 本人担任评委。Vyshnegradskii 在 1876 年也独立做了类似工作。真正有意思的是事实其实更窄也更耐人寻味:这篇论文在 工程师圈子里 并未引起太多关注,而数学界几乎立刻接纳了它,Wiener(1948)只是把 Maxwell 正式封为经典(中译:canonised) Maxwell,而不是重新发现他(Bennett, 1996)。
[DERIVATION] 真正值得借鉴的是后面的进展。Routh(1877 年)和独立的 Hurwitz(1895 年)把 Maxwell 的问题变成了一个可判定准则:只需看系统特征方程的系数,就能判断所有根是否都在稳定半平面——根本不用真的去解方程。Nyquist(1932 年)则提出了图形化判据,也就是今天调参工具里常见的增益裕度和相位裕度。
到 1932 年,这套闭环体系已经有了完整链条:机制(1788)、理论(1868)、判据(1877/1895)、工程裕度(1932)。
[EVIDENCE] 实用派彻底赢麻了——但具体范围要说清楚,因为常见的“90–97% 工业控制回路”其实比原始数据说得宽。PID 控制(Minorsky, 1922;Ziegler & Nichols, 1942 调参)几乎统治了连续过程工业的调节回路。Desborough & Miller(2002)调研了18 家炼油、化工和造纸厂共 11,600 个控制器,发现各站点的中位数有 97% 都用 PID 反馈——注意是按站点中位数,不是所有回路加总。Bialkowski 对造纸厂的审计也发现,通常 2,000 多回路的工厂里,PI 控制约占 97%。这些调研没覆盖离散制造、运动/伺服、机器人或 PLC 联锁逻辑,数据也都是 1989–2002 年的。Åström 和 Hägglund 在《Advanced PID Control》(第 1 章)里直接写道:“The PID controller is by far the most common form of feedback.”(中译:PID 控制器无疑是最常见的反馈形式。)
一对一技术对照表
| 调速器 | 控制理论 | 智能体循环 | 我们会测吗? |
|---|---|---|---|
| 目标转速 | 设定值 | 目标 / 目标评分 | 是 |
| 球的位置 | 被测变量 | 评估者的判定 | 是 |
| 阀门 | 执行器 | 精修器 / 编辑操作 | 是 |
| 阀门每单位误差的动作幅度 | 增益 | 每单位批评对应的编辑幅度 | 否 |
| 阀门动作到速度变化的延迟 | 死区时间 | 一次编辑到收到判定之间的轮数 | 否 |
| 能否收敛 / 持续摆动 / 直接失控 | 稳定性 | ……我们只会说“收敛” | 否 |
| 始终无法收敛的抖动 | 振荡 / 极限环 | “它一直在反复改同一个文件” | 经验之谈 |
| 始终无法消除的稳态误差 | 偏差 | “它总是差临门一脚” | 作为停止规则 |
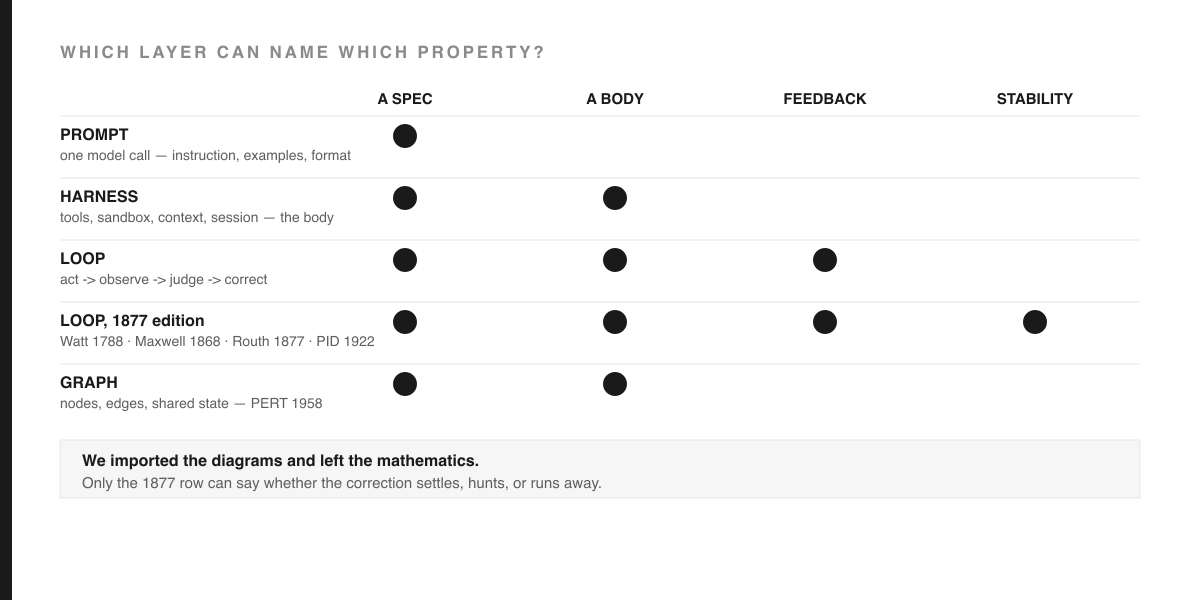
看最右侧那列。八行里有三行直接写着否——增益、死区时间、稳定性——还有两行只写了“经验之谈”或“作为停止规则”。1932 年的工程师把这五项都当作日常测量。
主张分门别类
[工程设计]“它收敛了吗?”——这是每个智能体框架都在问的问题,包括我自己的——但其实这个问题更弱,比“它稳定吗?”低一档。收敛只是一次运行的结果;稳定性是系统的属性,能预言所有运行。你可能看到一个不稳定的回路前二十次都收敛,第二十一轮就翻车。
[证据]回路的第三个幸存者,展示了什么叫有审计的回路。Shewhart 循环(1939),被 Deming 推广,不只是活着:ISO 9001:2015 在 0.3.2 条明文写了 Plan-Do-Check-Act,图 2 里把第 6 条归为 Plan,7–8 条归为 Do,9 条归为 Check,10 条归为 Act,第 4 条是外部上下文,第 5 条(领导力)作为中心,贯穿四阶段。标准本身的措辞很有弹性——图上只是说条款“可以这样分组”——但这个结构是真正活着的国际标准,目录本身就是回路,还有外部审计员专门查你 Check 阶段到底做没做。没有任何智能体化回路有类似的机制。
[工程设计]说到这里,就轮到怀疑派登场了——他们其实比外界给的分数还要靠谱。循环工程:新瓶装旧酒,还是确有新意?(Movva, Hasib & Reganti,2026年8月19日)专文讨论了这个问题,但没有直接下结论。文中写道:Skeptics ask(中译:怀疑者会问),循环工程是不是只是传统软件自动化换了个新名头”,还指出“传统软件系统其实早就用 cron 任务、钩子、工作流引擎和 DAG 来自动化重复性工作了”,并补充:At a workflow level(中译:在工作流层面),它和 ReAct agent 的体验非常接近。”文章最后没有盖棺定论,而是留了余地:即使这种模式继续下去,there is a good chance(中译:很有可能),大部分内容最终也会被工具链悄悄吸收掉。”本季里对这个问题的old(中译:老)判断是mine(中译:我自己的),不是他们的。
换个更强力的说法,比双方通常的表述都更到位:这个结构确实很老——238 年历史。真正的新变化在于,the plant is now stochastic and the actuator argues back(中译:现在被控对象有了随机性,执行器还会“顶嘴”)。蒸汽阀门可不会和你抬杠。这种差异确实存在,也让稳定性问题变得harder(中译:更棘手),而不是变得无关紧要——这也正是只画图不分析,最糟糕的两头落空。
[OPEN]截至目前,我还没见过有人给 LLM 控制回路提出过稳定性判据。如果真要做个 Routh–Hurwitz 判据给 agent loop 用,究竟该量哪些指标?比如每单位评论家分歧的编辑幅度、判决的方差、死区时延轮数?这是本季最核心的开放难题,我也没有答案。
下注时刻
请在往下看之前先做个判断。
某个 agent loop 目标分数为 A,12 轮成绩如下:F, C, A, C, A, C, A, C, ...——它反复达标又反复掉队。
你觉得这属于哪种情况?你觉得这是 (a) 评估器有问题,(b) 精修器有问题,还是 (c) 循环本身没坏,只是增益太高?
控制工程师一看就明白C, A, C, A:这不是哪个零件坏了,而是振荡——修正动作对延迟来说太大了,每次都改过头,下一轮又反向改过头。常规的解决办法有三:减小增益(每次少改点)、加点阻尼、缩短死区时间(早点评判)。但几乎没有哪个 agent 框架把这三项做成可调旋钮。我自己的只开放了迭代上限和平台检测,说白了就是硬扛振荡,而不是去诊断它。
故障小黑屋
来,故意把它搞坏:先把延迟砍到几乎没有,再反过来拖得特别久。
拿一个本来运转良好的循环,先试试每次微小修改后立刻评判(死区时间接近零),你会发现成本飙升但质量几乎没变。再试试每五次修改才评判一次(死区时间=5),你会看到它开始过冲:等评判结果出来时,已经有四个新修改叠在被评判的那个上,这时循环其实是在修正一个早就不存在的状态。
结论:你刚刚亲手造出了经典死区权衡的两个极端,而且这俩都不是哪个零件坏了。这种失控方式,在智能体圈子里根本没名字,但在别的领域已经有一百年文献了。
动手实验——15分钟
在真实 agent 循环上测一把循环增益。
- 给某个 refine 循环装上仪表。每轮记录:评估器修改前的分数,实际应用的 diff 大小(变动的行数),以及修改后的分数。
- 画一张 Δscore 和 diff 大小的散点图。你其实是在估算增益——单位输入努力带来的输出变化。
- 再看看你的死区时间:从一次观察到它对应的评判结果之间,中间落下了多少次修改?大多数 agent 循环里,老实说答案是 1;但在集群或异步场景下会更高,而且通常没人测。
- 按 diff 大小分桶,比较最大和最小桶里的振荡率(分数先降后升再降的比例)。
如果大幅修改比小幅修改更容易振荡,那你就真的在 LLM 系统上测出了循环增益——据我所知,这还不是业界常规操作。把图晒出来,这本身就是贡献。
现实任务
给你实际跑的循环加一个数字:死区时间,也就是从一次编辑到它被判定之间经历的迭代数。然后请诚实记录一下,当你的系统开始振荡时,它实际会怎么做。如果答案是“跑到迭代上限就停”,那你其实拥有的是一种苟活机制,而不是控制系统——这一点值得搞清楚,我自己的引擎也正是如此。它的停止条件和平台保护机制详见An AI Reviewed My Repo and Told Me to Make It Worse.
研究任务
本季的核心开放问题,具体化成一个智能体可以直接动手攻克的目标:为一个 LLM refine loop 找出最小且有用的稳定性判据。 备选指标包括:单位评论家分歧下的平均编辑幅度(增益)、对未变工件的判决方差(传感器噪声,可用 re-judge probe 直接测)、以及以迭代计的死区时间。待验证的假设是:只要增益 × 死区时间超过某个阈值,循环的振荡率就会明显升高。哪怕只是粗糙的经验阈值,也比现在业内一片空白要强。[OPEN]
出关小测
- Maxwell 在 1868 年为 Watt 1788 年的调速器带来了什么新东西?(稳定性分析,而不是单纯的反馈)
- 振荡的三种经典对策是什么?(降低增益、增加阻尼、缩短死区时间)
- 为什么“它收敛了”不能证明系统稳定?
- ISO 9001:2015 拥有而所有 agent loop 都没有的是什么?(对 Check 阶段的外部审计员)
悬念时刻
你现在手里有了一个调速器,至少能指出它到底哪儿出问题了。
这时有人让你再加一个规划器、一个执行器、一个测试 agent、一个安全审查员和一个合并闸门——它们要并行跑、共享状态、互相交接,评审不过还能回炉修复。你下意识就会想画一张图。
很快你会发现,图层的前人积累其实是本季里最年轻的,比循环的数学还晚了整整九十年——而且大家画的那个形状,偏偏表达不了你最需要它表达的那件事。
下集预告
第3集,智能工程冒险,第6季 —— 调速器引擎。本系列所有论断都按类别打标签——定义、推导、证据、工程选择、开放问题——比喻可以用来引出观点,但永远不能当作证据。全季认真对待四标签图,逐条查证原始文献,结果发现并不成立:Anthropic 的定义把 harness 视为循环本身,而不是其上的一层。每条论断都明示类别,唯一真正开放的问题也明确标为 open —— 目前还没人发表过 LLM 控制回路的稳定性判据。本文无任何雇主或客户内容。—— Paul Jialiang Wu · futuremake.io
参考文献
- Maxwell, J.C. (1868), On Governors,载于《英国皇家学会会刊》,第十六卷第100期。被公认为控制理论的第一篇重要论文;约80年后才被 Wiener(1948)重新关注。
- Kang, C.-G. (2016), Origin of Stability Analysis: "On Governors" by J.C. Maxwell [历史视角],IEEE Control Systems Magazine 36(5), 第77–88页,doi:10.1109/MCS.2016.2584358。摘要称该论文“被长期忽视”;但并未明确提及约80年,这一集也不再引用该说法。
- Bennett, S. (1996), 自动控制简史,IEEE Control Systems Magazine —— 记录了 Routh 接手 Maxwell 问题并于1874年发表首批成果。
- Desborough, L. & Miller, R. (2002), 提升工业控制性能监测的客户价值——霍尼韦尔的经验,CPC-6, AIChE Symposium Series 326, 第98卷,第172–192页 —— 11,600台控制器调研与97%站点中位数。
- Routh(1877);Hurwitz(1895)——稳定性判据。Nyquist(1932)——增益裕度与相位裕度的图形判据。
- Minorsky(1922);Ziegler & Nichols(1942)——PID 及其调参规则。Åström & Hägglund,Advanced PID Control(ISA),第 1 章——“The PID controller is by far the most common form of feedback.”(中译:PID 控制器无疑是最常见的反馈形式。)本篇早期草稿曾把这句话译作“by far the most widely used form of feedback control”,并加了引号,但这个说法其实并未出现在 Åström & Hägglund 的任何著作里——那是我自己的意译加了引号。现已在此公开更正,而不是悄悄删掉。
- Shewhart(1939),Deming 推广的循环;ISO 9001:2015,第 0.3.2 条及图 2——PDCA 被明文写入,将第 6 / 7–8 / 9 / 10 条分别归入 Plan / Do / Check / Act,第四条作为上下文,第五条作为核心枢纽。
- Wiener, N.(1948),Cybernetics——Maxwell 的“救场”,也是一个警示:这个领域的名字最终没能作为制度存续下来,尽管内容本身留了下来。
- Movva, P., Hasib, A. & Reganti, A.N.(2026 年 8 月 19 日),Loop Engineering: New Idea or Old Automation?,The Nuanced Perspective。上文已原文引用;结论:老路子。https://thenuancedperspective.substack.com/p/loop-engineering-new-idea-or-old
- LangChain,The Art of Loop Engineering;Osmani, A.,Loop Engineering——从一线实践者视角讨论单智能体 harness 之上的循环结构。