AI-Nativeシリーズ · エージェント型システム制御
クリティカルパス
1分でつかめる要点――この記事で得られるもの
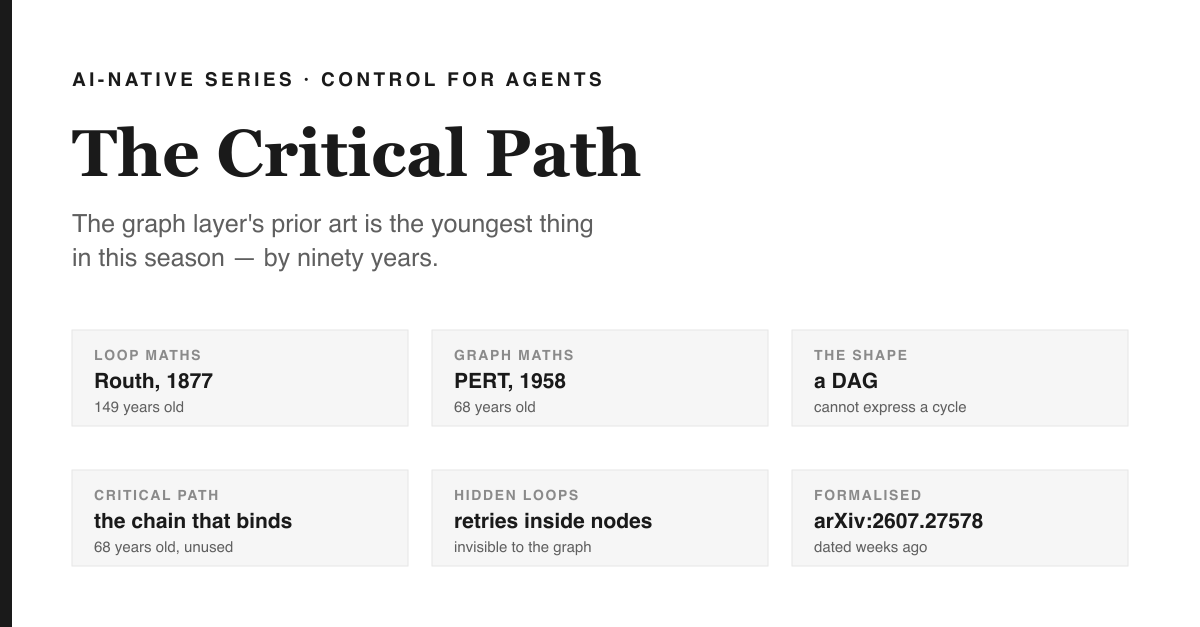
グラフ層はここで最も新しい。これは否定ではなく、未解決の課題がどこにあるかを示す予告だ。PERTのクリティカルパス(1958年)はそのまま応用できるが、実際にはほとんど使われていない。最も遅いレビュアーが全体の壁時計時間を決めるなら、それ以外を最適化しても意味がない。より本質的なのは構造の問題だ。DAGは巡回を許さず、修復ループはサイクルだ。だから、どのフレームワークも、①ループを有限回数だけ展開する、②ノードの中に隠す、③終了保証を捨てる――この三つのどれかでごまかしている。隠されたループは、第3話で扱った振動挙動をそのまま持ち込みつつ、オーケストレータからは見えなくなる。このシーズンは、私が本当に賭けたい唯一の予想で締めくくる。
冒頭の情景
1958年。米海軍はポラリス・ミサイル・システムを建造中――数千のタスク、数百の請負業者、誰も全体を把握できないスケジュール。その混乱を乗り切るために生まれたのがPERT(翌年にはCPMも登場)だ。これは単なるタスクリストではできないことをやる。タスクを依存関係のネットワークとして描き、完了日を決める唯一の連鎖を割り出す。
このクリティカルパス。最も長いタスクではない。最も長い連鎖。この連鎖以外をどれだけ短縮しても、プロジェクトの終了日は一切変わらない。
これこそがグラフ層の出発点となった洞察であり、そして本エピソードの根底にある厄介な事実だ:このシーズンで扱う中で、グラフ層の先行事例は最も歴史が浅い。
年齢の非対称
誕生年で並べてみる:
| 層 | 代表的な先行事例 | 誕生年 | 2026年時点の年齢 |
|---|---|---|---|
| ループ — 機構 | ワットの遠心ガバナー | 1788 | 238 |
| ループ — 理論 | Maxwell, On Governors | 1868 | 158 |
| ループ — 判定手続き | Routh / Hurwitz | 1877 / 1895 | 149 / 131 |
| ループ — エンジニアリング・マージン | Nyquist | 1932 | 94 |
| ループ — 監査された実践 | Shewhart / PDCA → ISO 9001 | 1939 | 87 |
| グラフ — 優先度ネットワーク | PERT / CPM(CPMは1956〜57年開発) | 1958 / 1959 | 68 / 67 |
| グラフ — 並行性セマンティクス | Petri nets | 1962 | 64 |
[EVIDENCE] ループの数学はグラフより90年早い。Maxwellが1868年、PERTは
1958年。安定判別基準理論ではなくこの基準で見ると、Routh 1877年から1958年までの81年差になる。このエピソードでは、どちらの基準を採用したかで年数を使い分けている(常に大きい方の数字を使っているわけではない)。
[DESIGN] ここで自分のフィルターに一つ断りを入れておく。これはこの主張に都合が良かっただけだ。たとえば「300年残る設計か?」という75年を下限としたスクリーニングをかけると、グラフ層の設計は「該当せず」となる。単なる算数の話で、発見ではない——2026−75=1951なので、PERT、CPM、Petri netsは自動的に除外される。上の年表が本質を示しており、フィルターの結果自体には意味がない。
[DESIGN] これはグラフエンジニアリングが軽いという話ではない。期待値の話だ。ループ層には調べれば分かる確立した答えが揃っているが、グラフ層はいまだに手探りで進化中である。実際、研究動向もそれを裏付けている:From Static Templates to Dynamic Runtime Graphs: A Survey of Workflow Optimization for LLM Agents(arXiv:2603.22386)はエージェントワークフローをエージェント型計算グラフとして捉え、その設計と最適化の方法を調査している——これは未解決問題のサーベイであり、確立した学問分野ではない。
言いたいことを描けない形
[DEF] DAG(有向非巡回グラフ)は、オーケストレーションの標準的な形だ。Airflow、ビルドシステム、CIパイプライン、多くのエージェントフレームワークがこれを採用している。非巡回性こそが本質で、それが終了保証とトポロジカル順序をもたらす。
[DERIVATION] だが、その保証こそが制約でもある。DAGはサイクル(ループ)を表現できない。だが、Episode 3が丸ごと扱ったのは——皿を読む、調整する、もう一度送り出す——巡回(サイクル)である。。つまり、planner→implementer→reviewerのパイプラインで失敗したレビューを修正ループに戻す必要が生じた瞬間、DAGではもはや表現できない。そのとき、あなたは三つの手を打つことになる。ループを固定回数だけ展開するか、ループ全体を一つのノードに押し込んで可視性を失うか、あるいはDAGの枠組み自体を外れて終了保証を捨てるかだ。固定回数の展開が到達可能な品質の上限を縛ってしまうかどうかは下記のResearch Challengeであり、[OPEN]——これは導出ではなく、私の仮説である。
Petriネット(1962)は並行性とサイクルを正面から扱うため、プロトコルやワークフロー検証の世界では今も現役だが、エージェントフレームワークではほとんど見かけない。[OPEN] なぜエージェント型ツール群が、その動的挙動を正しくモデルできる形式論ではなくDAGを選んだのか——私は、これは意図的な選択というよりツール継承の偶然だと見ている。Airflowは既に存在し、Petriネットは教科書の中だった。
[DEF] What makes prompts a graph: necessary and sufficient conditions for prompt graph engineering(arXiv:2607.27578, 2026年7月30日)——これは単著による概念分析であり、実証的な成果ではない——が、形式的な扱いとしては最も近い。プロンプトを介した計算を、ノード・データ/制御エッジ・状態・分岐・並列性——そして巡回(サイクル)——を持つ実行可能なグラフとして表現している。日付に注目してほしい。グラフ層の形式化はほんの数週間前の話であり、これがこの層の成熟度を端的に示している。
1:1 技術対応表
| ポラリス計画(1958年) | グラフエンジニアリング | エージェント型バージョン |
|---|---|---|
| タスク | ノード | planner/implementer/reviewerエージェント |
| 依存関係の矢印 | 制御エッジ | ハンドオフ |
| 共有設計図 | 共有状態 | セッションまたはスクラッチパッド |
| クリティカルパス | 最長依存チェーン | 実際の所要時間(wall-clock)を決める連鎖(たいてい未計測) |
| 非クリティカルなタスクのスラック | スラック | 誰も待たない並列レビュー |
| マイルストーン承認 | 終了条件 | 「このワークフローはいつ終わるのか?」 |
| — | サイクル | DAGでは描けないリペアループ |
[DESIGN] クリティカルパスという発想はそのまま持ち込めるが、実際にはほとんど使われていない。もしワークフローでセキュリティレビューとテストエージェントを並列に走らせていて、セキュリティレビューが4分、テストエージェントが40秒かかるなら、クリティカルパスはセキュリティレビューだ。テストエージェントをどれだけ最適化しても、レイテンシには一切影響しない。67年前からある手法だが、ほとんどのエージェントオーケストレーションで眠ったままだ。
予測ゲート
続きを読む前に自分の答えを決めておけ。
あるチームが5エージェントによるレビュー・ワークフローを並列化した。逐次実行時の所要時間は6分。5つすべてを同時に走らせたところ、計測結果は5分40秒だった。
さて、並列化の効果はどこに消えた?
ほぼ確実に、最初から並列化できなかった一本の長い連鎖に吸収されている——さらに、終了を直列化する共有状態への書き込みも加わる。Amdahlの議論をプロジェクト管理に着せ替えたものだ:クリティカルパス外の作業を並列化しても何の意味もなく、CPMが1959年に与えた最大の価値は、どの作業がそれに該当するかを、あなたがスプリントを始める前に特定できる点にある。
失敗実験室
意図的に壊してみよう:グラフに本来許されていないサイクル(循環)を組み込む。
プランナー→実装→テスト→レビューというDAGを作り、レビューが失敗した場合は再び実装に戻すことを必須とする。そのとき、あなたのフレームワークがどう振る舞うか観察せよ。多くの場合、次の三つのいずれかが起こる:拒否する(正直)、黙って固定回数だけ展開する(ループのふりをした上限)、あるいは二つのノードが予測不能なタイミングで同じキーに書き込むため、共有状態でデッドロックする。
診断:失敗の原因はあなたのコードではなく、形式の選択にある。循環的な制御問題を非循環的な言語で表現し、最後の審判者——本番環境——がそれを暴いたのだ。そして、さらに厄介なのは、ノード内部に隠したループもエピソード3で述べたゲインやデッドタイムの挙動をそのまま持ち続けるが、今やオーケストレータからは完全に見えなくなっている点だ。
実験課題——15分チャレンジ
あなたのオーケストレータが出力しない二つの数値を計算せよ。
- マルチステップのエージェントワークフローを一つ用意し、各ノードとエッジごとに開始・終了のタイムスタンプを記録する。
- 次に、クリティカルパス(合計所要時間が最長となる連鎖)を計算し、全体のウォールクロックタイムと比較する。その差分こそが実際の並列度であり、たいていグラフが示すよりも小さい。
- 次に、ノード内部でリトライ・再判定・修復を行うなど、隠されたすべてのサイクルを見つけ出し、それぞれのイテレーション回数を記録する。
- レポート:クリティカルパス、ウォールクロック、そして最長の隠れループ。もし隠れループの所要時間がクリティカルパスを超えていれば、あなたのグラフ図は実行時間のごく一部しか説明していないことになる。
現実ミッション
実際のオーケストレーション全体を1ページに描き、すべてのサイクルを赤でマークせよ——ノード内部でリトライ・再判定・修復として隠れているものも含む。そして、その赤い印のうち、あなたのオーケストレータが認識できるものはどれかを問う。見えないサイクルはすべて、計器のないガバナーだ。エピソード3は、その先に何が起こるかを扱っている。
リサーチ課題
エージェントに形式のギャップを突かせる。実際に修復サイクルを含むエージェントワークフローを一つ選び、DAGによる有界展開版と、arXiv:2607.27578に従った明示的なサイクルセマンティクス版の二通りで表現する。終了挙動、修復ループの可観測性、同一品質での総コストを比較せよ。検証すべき主張はこうだ:有界なアンローリングは、達成可能な品質をアンローリングの深さで頭打ちにし、その制約はメトリクス上では見えない——天井ではなく、台地(プラトー)のように見える。[OPEN]
理解度チェック
- クリティカルパスは、タスクリストでは絶対に分からない何を教えてくれるか?(どの作業を短縮すれば終了日が動くか——逆に、どの作業は最適化しても意味がないか、を示す)
- なぜDAGではリペアループを表現できないのか?そして一般的な回避策三つとは何か?
- ループの安定判別基準とグラフの先行ネットワーク、どちらが古いか?その差は?(ループの方が約80年古い——Routh 1877年 vs PERT 1958年)
次回予告——そして今シーズンの答え
さて、この四つのラベルは本物なのか?
プロンプトエンジニアリングはすでに成熟し、体系的な調査も進んでいる。ハーネスエンジニアリングとループエンジニアリングは一つの対象を異なる角度から見たものであり、ベンダーの定義もそう明言している(エピソード2)。グラフエンジニアリングは最も新しく、形式化もごく最近であり、自分の本質的なダイナミクスを表現できない形を受け継いでいる。
これを「リブランディング」と呼ぶ懐疑派は、トポロジーについては正しいが、重要性については見誤っている。トポロジー自体は238年前のものだ。新しいのは、制御対象が確率的でアクチュエータが反論してくる点であり——だからこそ古い解析がますます必要になっただけで、不要になったわけではない。図だけを輸入し、数学は置き去りにした。
自分が本当に賭けるなら、次の本質的な進展は「第五のエンジニアリング」ではなく、Routhの1877年基準に相当するエージェント型の判別テスト——すなわち、与えられたエージェントループが安定かどうかを判定できるテスト——の発表だ。
この賭けを「各レイヤーは構築開始から約10年で理論が現れる」といった小綺麗な一文で正当化しそうになったが、今シーズンの表がそれを8倍の差で否定している。Wattが1788年に出荷し、Maxwellがその理論を説明したのは1868。80年だ。ただし、この間隔は確実に短くなっている。ループはMaxwellまで80年を要し、グラフはPetriまで4年、プロンプトは3年足らずでサーベイが出た。この流れなら、エージェント型の判定基準も遠くない。ループの歴史に倣えば、2090年代が順当な到着点だ。
私は「もうすぐ」だと思っている。どの数字が自分の見立てを覆すかも、ここで明かしておく。
→ シーズン6 概要に戻る · シーズン7 候補: インストルメント・エンジン — これらを「エンジニアリング」と呼ぶ前に、何を測らねばならないか。
次に読む
シーズン6『インテリジェンス・エンジニアリング・アドベンチャーズ — ガバナー・エンジン』第4話。シリーズの出典にある主張は、定義・導出・証拠・設計選択・未解決問題というクラスでタグ付けされている。比喩は主張の導入には使われるが、証拠にはならない。このシーズンは4ラベル図を一次資料と突き合わせて本気で検証しており、持ちこたえなかった。Anthropicの定義ではharnessはループそのものであり、上位レイヤーではない。すべての主張はクラスでタグ付けされ、本当に未解決の問題はopenとして明記されている——LLM制御ループの安定性判定基準を公表した者はまだいない。本記事には雇用主やクライアントの素材は一切含まれていない。— Paul Jialiang Wu · futuremake.io
参考文献
- PERT(1958年)とCPM(1959年)— 優先ネットワークとクリティカルパス。Petri, C.A.(1962年)— 正直な並行性とサイクル意味論を持つネット。
- From Static Templates to Dynamic Runtime Graphs: A Survey of Workflow Optimization for LLM Agents — arXiv:2603.22386(2026年3月23日)。エージェントワークフローをエージェント型計算グラフとして扱う。このシーズンの冒頭で「A Survey of Workflow Optimization for LLM Agents」として引用されたが、IDは正しいがタイトルは異なる。
- What makes prompts a graph: necessary and sufficient conditions for prompt graph engineering — arXiv:2607.27578(2026年7月30日)。ノード、データ/制御エッジ、状態、分岐、並列性、サイクル。ブリーフでは「Necessary and Sufficient Conditions for Prompt Graph Engineering」として引用。
- Large Language Models for Constructing and Optimizing Machine Learning Workflows: A Survey — arXiv:2411.10478。
- Anthropic, Building Effective AI Agents — 本エピソードが拠り所とするワークフローとエージェントの区別。https://www.anthropic.com/engineering/building-effective-agents
- Bouchard, L., Graph Engineering vs. Loop Engineering: What Actually Changed? — 実務者文献で最も明快な直接比較。査読論文ではなく、現場目線の分析。https://www.louisbouchard.ai/graph-engineering-explained/